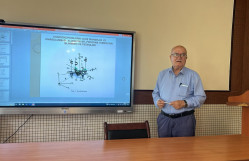
Seminarda t.e.d. Mütəllim Mütəllimov "Bərabərlik tipli idarəetmə məhdudiyyətləri altında kvadrokopterin şaquli hərəkətinin və havada sabit qalmasının idarə edilməsi" mövzusunda məruzə etdi.
Məruzədə kvadrokopterin şaquli hərəkətinin və havada sabit qalmasının (hovering) idarə edilməsini nəzərdən keçirir. məqsədlə, sərhəd şərtli xətti kvadratik optimal idarəetmə məsələsi tədqiq olunur. Bu məsələdə idarəetmə girişinin bəzi komponentləri zaman intervalının müəyyən edilmiş altintervalında məlum sabitlər kimi qəbul edilir. Müvafiq Eyler–Laqranj tənliklərinin fundamental matrislərindən istifadə etməklə alınmış tənliklər həll edilir. Daha sonra zaman intervalının hər bir altintervalı üçün optimal açıq dövrəli idarəetmə və ona uyğun vəziyyət trayektoriyası qurulur.
Seminarda institutun əməkdaşları və qonaqlar iştirak edirdi.
Sonda məruzəçi ona verilən sualları cavablandırdı. Seminar diskussiya formasında davam etdi.